Des chercheurs du MIT et leurs collègues, dont un membre de l'équipe originale de RoboTuna, ont mis au point une approche novatrice pour la construction de robots sous-marins déformables. Cette approche repose sur l'utilisation de sous-structures simples et répétitives plutôt que de composants uniques. L'équipe a présenté ce nouveau système à travers deux configurations : l'une en forme d'anguille et l'autre en forme d'hydroptère ailé. Selon les chercheurs, le principe même de ce système permet des variations de forme et d'échelle quasi illimitées.
Ces travaux sont publiés dans la revue Soft Robotics, dans un article signé par Alfonso Parra Rubio, assistant de recherche au MIT, les professeurs Michael Triantafyllou et Neil Gershenfeld, et six autres personnes.
Les approches de robotique souple existantes pour les applications marines sont généralement à petite échelle, alors que de nombreuses applications concrètes nécessitent des dispositifs de plusieurs mètres. Le nouveau système modulaire proposé par les chercheurs pourrait facilement être adapté à ces dimensions, voire à des dimensions supérieures, sans nécessiter les modifications et les refontes nécessaires pour agrandir les systèmes actuels.
« Notre capacité d'adaptation à grande échelle est un atout majeur », affirme Parra Rubio. Grâce à la faible densité et à la grande rigidité des voxels, ces éléments en forme de treillis qui constituent leur système, « nous disposons d'une marge de progression importante », tandis que la plupart des technologies actuellement utilisées « reposent sur des matériaux à haute densité qui rencontrent des difficultés considérables » lors du passage à l'échelle supérieure.
Les voxels individuels des dispositifs expérimentaux de validation de concept de l'équipe sont principalement des structures creuses formées de pièces en plastique moulé, avec des entretoises étroites et de forme complexe. Ces formes cubiques supportent des charges dans une direction tout en étant flexibles dans d'autres — une combinaison inhabituelle obtenue en mélangeant des composants rigides et flexibles en proportions variables.
« Opposer la robotique souple à la robotique dure est une fausse dichotomie », affirme Parra Rubio. « Il s'agit d'une approche intermédiaire, d'une nouvelle façon de concevoir des objets. » Gershenfeld, directeur du Centre pour les bits et les atomes du MIT, ajoute : « C'est une troisième voie qui combine les meilleurs aspects des deux. ».
« La souplesse de la surface du corps nous permet d'appliquer un contrôle des flux capable de réduire la traînée et d'améliorer l'efficacité propulsive, ce qui se traduit par des économies de carburant substantielles », explique Triantafyllou, professeur Henry L. et Grace Doherty en sciences et ingénierie océaniques, qui faisait partie de l'équipe RoboTuna.
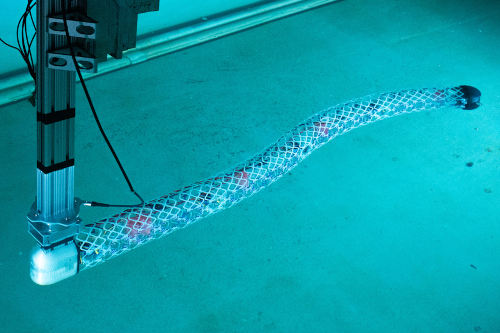
Dans l'un des dispositifs conçus par l'équipe, des voxels sont reliés bout à bout en une longue rangée pour former une structure serpentine d'un mètre de long. Le corps est composé de quatre segments, chacun constitué de cinq voxels, avec un actionneur central qui tire sur un fil relié à chacun des deux voxels latéraux, les contractant et provoquant ainsi la flexion de la structure. L'ensemble, composé de 20 unités, est recouvert d'une structure de soutien nervurée, puis d'une enveloppe en néoprène étanche et ajustée. Les chercheurs ont testé la structure dans un bassin de remorquage du MIT afin de démontrer son efficacité dans l'eau et ont montré qu'elle était effectivement capable de générer une poussée suffisante pour se propulser par des mouvements ondulatoires.
« Il y a déjà eu beaucoup de robots serpentiformes », explique Gershenfeld. « Mais ils sont généralement composés d'éléments fabriqués sur mesure, contrairement à ces simples modules de base qui sont modulables. ».
Par exemple, explique Parra Rubio, un robot serpentiforme construit par la NASA était composé de milliers de pièces uniques, tandis que dans le cas du serpent de ce groupe, « nous avons démontré qu'il ne comportait qu'une soixantaine de pièces ». Et comparé aux deux années consacrées à la conception et à la construction du RoboTuna du MIT, cet appareil a été assemblé en deux jours environ, précise-t-il.
L'autre dispositif présenté est une structure en forme d'aile, ou hydroptère, composée d'un réseau de voxels identiques, mais capable de modifier son profil et ainsi de contrôler le rapport portance/traînée et d'autres propriétés de l'aile. Ces formes d'aile pourraient servir à diverses fins, de la production d'énergie à partir des vagues à l'amélioration de l'efficacité des coques de navires – un besoin urgent, le transport maritime étant une source majeure d'émissions de carbone.
Contrairement à une aile de serpent, la forme de cette aile est recouverte d'une série de tuiles imbriquées, semblables à des écailles, conçues pour s'emboîter et assurer une étanchéité parfaite même lorsque l'aile change de courbure. Une application potentielle serait l'intégration d'un dispositif dans le profil de la coque d'un navire afin de réduire la formation de tourbillons générateurs de traînée et ainsi améliorer son efficacité globale ; une piste que l'équipe explore actuellement avec des collaborateurs du secteur naval.
À terme, ce concept pourrait être appliqué à un submersible imitant la forme d'une baleine, utilisant sa coque modulable pour se propulser. Un tel engin pourrait ainsi éviter les intempéries en restant sous la surface, sans le bruit et les turbulences d'une propulsion conventionnelle. Ce concept pourrait également s'appliquer à d'autres types de navires, comme les voiliers de course, où une quille ou un gouvernail capable de se courber en douceur dans les virages, au lieu de rester rectiligne, offrirait un avantage certain. « Au lieu d'être rigide ou de se limiter à une nageoire, un élément capable de se courber comme un poisson permet de négocier les virages beaucoup plus efficacement », explique Gershenfeld.
L'équipe de recherche était composée de Dixia Fan (Université de Westlake, Chine), Benjamin Jenett (SM '15, PhD '20, Discrete Lattice Industries), José del Águila Ferrandis, Amira Abdel-Rahman et David Preiss (MIT), ainsi que de Filippos Tourlomousis (Centre de recherche Demokritos, Grèce). Ces travaux ont bénéficié du soutien de l'U.S. Army Research Laboratory, du consortium CBA et du programme Sea Grant du MIT.
David L. Chandler, service de presse du MIT



 Asparagus picking-1-w.jpg)