




Ma se potessero essere resi più veloci e agili, i droni potrebbero essere utilizzati in operazioni in cui il tempo è un fattore critico, anche al di fuori dei circuiti di gara, ad esempio per la ricerca di sopravvissuti in caso di calamità naturali.
Ora, gli ingegneri aerospaziali del MIT hanno ideato un algoritmo che aiuta i droni a trovare il percorso più veloce per aggirare gli ostacoli senza schiantarsi. Il nuovo algoritmo combina simulazioni di un drone che vola attraverso un percorso virtuale a ostacoli con i dati provenienti da esperimenti condotti su un drone reale che percorre lo stesso tracciato in uno spazio fisico.
I ricercatori hanno scoperto che un drone addestrato con il loro algoritmo ha percorso un semplice percorso a ostacoli fino al 20% più velocemente di un drone addestrato con algoritmi di pianificazione convenzionali. È interessante notare che il nuovo algoritmo non ha sempre mantenuto il drone in vantaggio rispetto al suo concorrente per tutta la durata del percorso. In alcuni casi, ha scelto di rallentare il drone per affrontare una curva insidiosa, oppure di conservare energia per accelerare e infine superare il rivale.
"Ad alte velocità, entrano in gioco complesse dinamiche aerodinamiche difficili da simulare, quindi utilizziamo esperimenti reali per colmare queste lacune e scoprire, ad esempio, che potrebbe essere meglio rallentare prima per poi accelerare", afferma Ezra Tal, studente laureato presso il Dipartimento di Aeronautica e Astronautica del MIT. "È questo approccio olistico che utilizziamo per capire come rendere la traiettoria complessiva la più veloce possibile.".
"Questi tipi di algoritmi rappresentano un passo avanti fondamentale per consentire ai droni del futuro di navigare in ambienti complessi con grande rapidità", aggiunge Sertac Karaman, professore associato di aeronautica e astronautica e direttore dell'Information and Decision Systems Laboratory del MIT. "Speriamo davvero di spingere i limiti oltre ogni confine, in modo che possano viaggiare alla massima velocità consentita dalle loro capacità fisiche.".
Tal, Karaman e Gilhyun Ryou, studente laureato al MIT, hanno pubblicato i loro risultati sulla rivista International Journal of Robotics Research.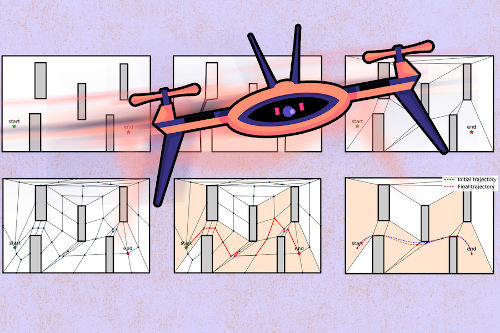
Effetti rapidi
Addestrare i droni a volare intorno agli ostacoli è relativamente semplice se sono destinati a volare a bassa velocità. Questo perché gli effetti aerodinamici, come la resistenza all'aria, di solito non sono un fattore rilevante a basse velocità e possono essere ignorati in qualsiasi modello del comportamento di un drone. Ma ad alte velocità, questi effetti sono molto più pronunciati e diventa molto più difficile prevedere come si comporteranno i velivoli.
"Quando si vola ad alta velocità, è difficile stimare la propria posizione", afferma Ryou. "Possono verificarsi ritardi nell'invio di un segnale a un motore, o un'improvvisa caduta di tensione che potrebbe causare altri problemi dinamici. Questi effetti non possono essere modellati con i metodi di pianificazione tradizionali.".
Per comprendere come l'aerodinamica ad alta velocità influenzi i droni in volo, i ricercatori devono condurre numerosi esperimenti in laboratorio, sottoponendo i droni a diverse velocità e traiettorie per verificare quali siano i più veloci e resistenti agli incidenti: un processo di addestramento costoso che spesso si conclude con degli incidenti.
Al contrario, il team del MIT ha sviluppato un algoritmo di pianificazione del volo ad alta velocità che combina simulazioni ed esperimenti, riducendo al minimo il numero di esperimenti necessari per identificare traiettorie di volo veloci e sicure.
I ricercatori sono partiti da un modello di pianificazione del volo basato sulla fisica, sviluppato per simulare il comportamento di un drone durante il volo attraverso un percorso a ostacoli virtuale. Hanno simulato migliaia di scenari di gara, ognuno con una traiettoria di volo e un modello di velocità differenti. Hanno quindi calcolato se ogni scenario fosse fattibile (sicuro) o irrealizzabile (con conseguente incidente). Da questo grafico, sono stati in grado di selezionare rapidamente alcuni degli scenari, o traiettorie di gara, più promettenti da testare in laboratorio.
"Possiamo eseguire questa simulazione a bassa fedeltà in modo economico e rapido per individuare traiettorie interessanti che potrebbero essere veloci e fattibili. Successivamente, eseguiamo esperimenti su queste traiettorie per verificare quali siano effettivamente realizzabili nel mondo reale", afferma Tal. "In definitiva, convergiamo verso la traiettoria ottimale che ci garantisce il tempo di percorrenza più breve possibile.".
Dal rallentare all'accelerare
Per dimostrare il loro nuovo approccio, i ricercatori hanno simulato un drone che volava lungo un semplice percorso con cinque grandi ostacoli quadrati disposti in modo sfalsato. Hanno poi ricreato la stessa configurazione in uno spazio di addestramento fisico e programmato un drone per percorrere il tracciato alle velocità e alle traiettorie precedentemente selezionate nelle simulazioni. Hanno anche eseguito lo stesso percorso con un drone addestrato utilizzando un algoritmo più convenzionale che non incorpora esperimenti nella sua pianificazione.
Nel complesso, il drone addestrato con il nuovo algoritmo ha "vinto" ogni gara, completando il percorso in meno tempo rispetto al drone addestrato con il metodo tradizionale. In alcuni casi, il drone vincitore ha terminato il percorso il 20% più velocemente del suo concorrente, pur avendo intrapreso una traiettoria iniziale più lenta, ad esempio impiegando un po' più di tempo per affrontare una curva. Il drone addestrato con il metodo tradizionale non ha apportato questo tipo di sottili aggiustamenti, probabilmente perché le sue traiettorie, basate esclusivamente su simulazioni, non potevano tenere pienamente conto degli effetti aerodinamici emersi dagli esperimenti reali condotti dal team.
I ricercatori prevedono di condurre ulteriori esperimenti, a velocità più elevate e in ambienti più complessi, per migliorare ulteriormente il loro algoritmo. Potrebbero anche integrare i dati di volo di piloti umani che controllano i droni a distanza, le cui decisioni e manovre potrebbero contribuire a definire piani di volo ancora più rapidi e fattibili.
"Se un pilota umano rallenta o accelera, questo potrebbe fornire informazioni utili al nostro algoritmo", afferma Tal. "Possiamo anche utilizzare la traiettoria del pilota umano come punto di partenza e migliorarla, per capire cosa gli esseri umani non fanno e che il nostro algoritmo può invece imparare per volare più velocemente". Queste sono alcune delle idee future che stiamo prendendo in considerazione.
Questa indagine è stata parzialmente finanziata dall'Office of Naval Research.
###
Articolo a cura di Jennifer Chu, Ufficio Stampa del MIT













