





La tecnologia è stata implementata con successo in un prototipo funzionante. Questo prototipo innovativo è dotato di molteplici pixel magnetometrici 3D, che utilizzano la collaudata tecnologia Triaxis® di Melexis. Il sensore è abbinato a un magnete incorporato in un materiale elastomerico. Ciò crea un'interfaccia di contatto morbida, che imita le proprietà della pelle umana. Questa configurazione offre un'elevata sensibilità, in modo che anche una minima forza sia in grado di attivare una risposta.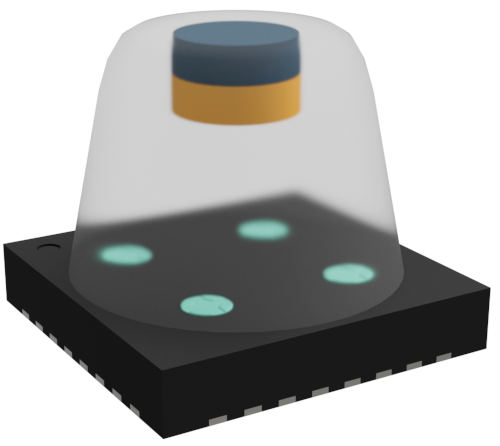
La risoluzione di forza raggiunta è di 2,7 mN, sufficiente a rilevare una variazione di peso di una frazione di grammo (~0,3 grammi). Il prototipo Tactaxis è molto compatto (misura solo 5 mm x 5 mm x 5 mm) e quindi adatto a spazi ristretti. L'approccio gradiometrico rende il sensore immune ai campi magnetici parassiti, prevenendo potenziali errori di misurazione. Inoltre, è sufficientemente robusto da resistere a condizioni avverse (variazioni di temperatura, ecc.). A differenza dei sensori tattili ottici concorrenti, Tactaxis è completamente integrato, consentendo la produzione di grandi volumi di sensori calibrati in fabbrica. Questo processo a semiconduttore offre vantaggi significativi in termini di costi e affidabilità.
“I robot hanno bisogno del senso del tatto per manipolare oggetti fragili. Per questo tipo di applicazioni, abbiamo sviluppato un innovativo sensore magnetico che consente una misurazione precisa della forza di contatto, rimanendo al contempo robusto contro le interferenze”, spiega Gael Close, Direttore Globale dell'Innovazione di Melexis. “Sfruttando le capacità della nostra tecnologia di sensori magnetici Triaxis®, abbiamo compiuto un significativo passo avanti nel campo dei sensori tattili per robot, fornendo una soluzione di rilevamento multiasse robusta e competitiva.”.
Useremo ora il prototipo Tactaxis come base per i futuri lavori di sviluppo." L'IEEE (Institute of Electrical and Electronics Engineers) ha pubblicato un white paper con i dettagli sul prototipo del sensore di forza magnetica 3D Melexis: T. Le Signor, N. Dupré e G. Close, "A gradiometric magnetic force sensor immune to stray magnetic fields for robotic hands and grippers", IEEE Robotics and Automation Letters, gennaio 2022. https://dx.doi.org/10.1109/LRA.2022.3146507








