





Die Technologie wurde erfolgreich in einem funktionsfähigen Prototyp implementiert. Dieser innovative Prototyp verfügt über mehrere 3D-Magnetometerpixel und nutzt die branchenerprobte Triaxis®-Technologie von Melexis. Der Sensor ist mit einem in ein Elastomer eingebetteten Magneten kombiniert. Dadurch entsteht eine weiche Kontaktfläche, die die Eigenschaften der menschlichen Haut nachahmt. Die Anordnung bietet eine hohe Empfindlichkeit, sodass bereits geringe Kräfte eine Reaktion auslösen.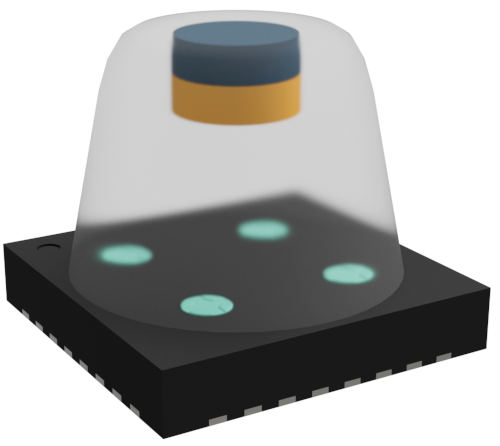
Die erreichte Kraftauflösung beträgt 2,7 mN und ist damit ausreichend, um Gewichtsänderungen im Bereich von Bruchteilen eines Gramms (~0,3 Gramm) zu erfassen. Der Tactaxis-Prototyp ist mit Abmessungen von nur 5 mm × 5 mm × 5 mm sehr kompakt und daher ideal für beengte Platzverhältnisse geeignet. Dank des Gradiometrieverfahrens ist der Sensor unempfindlich gegenüber Streufeldern und somit vor potenziellen Messfehlern geschützt. Darüber hinaus ist er robust genug, um widrigen Bedingungen (z. B. Temperaturschwankungen) standzuhalten. Im Gegensatz zu konkurrierenden optischen Tastsensoren ist Tactaxis vollständig integriert und ermöglicht so die Produktion großer Stückzahlen werkseitig kalibrierter Sensoren. Dieses Halbleiterverfahren bietet deutliche Vorteile hinsichtlich Kosten und Zuverlässigkeit.
„Roboter benötigen einen Tastsinn, um empfindliche Objekte zu handhaben. Für solche Anwendungen haben wir einen neuartigen Magnetsensor entwickelt, der eine präzise Messung der Kontaktkraft ermöglicht und gleichzeitig robust gegenüber Störungen ist“, erklärt Gael Close, Global Director of Innovation bei Melexis. „Durch die Nutzung der Leistungsfähigkeit unserer Triaxis®-Magnetsensortechnologie haben wir einen bedeutenden Fortschritt im Bereich der taktilen Sensoren für Roboter erzielt und bieten eine robuste und wettbewerbsfähige Lösung für die Mehrachsen-Sensorik.“.
Wir werden den Tactaxis-Prototyp nun als Grundlage für zukünftige Entwicklungsarbeiten nutzen.“ Das IEEE (Institute of Electrical and Electronics Engineers) hat ein Whitepaper mit Details zum Melexis-3D-Magnetkraftsensor-Prototyp veröffentlicht: T. Le Signor, N. Dupré und G. Close, „A gradiometric magnetic force sensor immune to stray magnetic fields for robotic hands and grippers“, IEEE Robotics and Automation Letters, Januar 2022. https://dx.doi.org/10.1109/LRA.2022.3146507








