 Die Radartechnik hat sich seit dem späten 19. Jahrhundert stark weiterentwickelt und ist zu einer Reihe von Technologien geworden, die heute ein breites Anwendungsspektrum abdecken.
Diese reichen vom einfachen, kostengünstigen und kompakten Dauerstrichradar (CW-Radar), das von der Polizei zur Geschwindigkeitsüberwachung eingesetzt wird, bis hin zu komplexen aktiven Phased-Array-Antennen (APAS), die in land-, see- und luftgestützten Radarsystemen verwendet werden. Ein typisches APAS- oder aktives elektronisch orientiertes Radar (AESA) besteht aus Hunderten oder Tausenden von Sender-/Empfängermodulen (S/R), die durch leistungsstarke Halbleiterbauelemente ermöglicht werden. Mit  steigenden Frequenzen und größeren Bandbreiten der Radartechnologie sind neue, zuvor unvorstellbare Anwendungen entstanden. Kostengünstige, ultrabreitbandige, nichtionisierende Mikrowellenbildgebung liefert im Vergleich zu bestehenden Bildgebungsverfahren deutlich andere Informationen und bietet vielversprechende Anwendungsmöglichkeiten im medizinischen Bereich. Radargestenerkennung mit Submillimeterauflösung eröffnet Nutzern neue Interaktionsmöglichkeiten mit Geräten. Radartechnologien haben zudem autonomes Fahren und Drohnen mit ihren autonomen Fähigkeiten und Kollisionsvermeidungsfunktionen ermöglicht. Der Terahertz-Bereich (THz) mit seinen einzigartigen spektralen Eigenschaften hinsichtlich chemischer und biologischer Zusammensetzung zieht sowohl wissenschaftliche als auch nichtwissenschaftliche Kreise an und bietet Potenzial für Anwendungen in Bildgebung, Sensorik und Detektion. Da Radar immer vielfältigere Anwendungsgebiete bietet, möchten wir die zeitlosen Prinzipien des Radars kurz erläutern.
Funktionsprinzip:
Radar erfasst physikalische Informationen über ein oder mehrere Ziele: Position, Geschwindigkeit, Richtung, Form, Identität oder einfach deren Anwesenheit. Dies geschieht durch die Verarbeitung reflektierter elektromagnetischer Wellen bei Primärradargeräten oder durch die Auswertung der gesendeten Antwort bei Sekundärradargeräten. In den meisten Ausführungen erzeugt das Radarsystem ein gepulstes HF- oder Mikrowellensignal und richtet es auf das Ziel. Dieselbe Antenne, die das Signal gesendet hat, empfängt es anschließend.
Das Blockdiagramm eines Impulsradarsystems ist in Abbildung 1 dargestellt. Der zentrale Block des Systems ist der Haupttimer bzw. Impulsfolgefrequenzgenerator (PRF-Generator). Der PRF-Generator ist entscheidend für die Synchronisierung aller Komponenten des Radarsystems durch Verbindungen mit dem Impulsmodulator, dem Duplexer bzw. Sende-/Empfangsumschalter und dem Anzeigeprozessor. Die Verbindungen zum Empfänger ermöglichen zudem die Filterung zum Schutz der Eingangsstufe oder die zeitbasierte Verstärkungsregelung, beispielsweise die Empfindlichkeits-Zeit-Regelung (STC).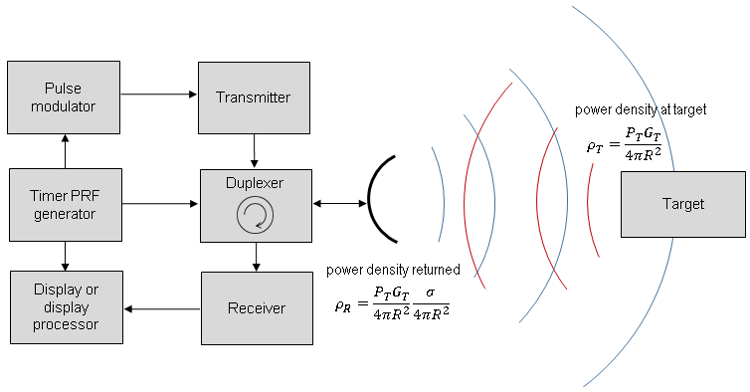
Abbildung 1: Beispielhaftes Blockdiagramm eines Impulsradarsystems.
Erläuterung der Radargleichung:
Die Radargleichung beschreibt die wichtigsten Leistungskennzahlen eines Radars und bildet die Grundlage für das Verständnis der Maßnahmen zur Sicherstellung optimaler Leistung. Die Gleichung kann in verschiedenen Formen dargestellt werden. Gleichung 1 zeigt eine Form der Radargleichung, die die maximale Reichweite eines Radars in Metern angibt. Zum besseren Verständnis der Gleichung und der zugrunde liegenden Annahmen empfiehlt es sich, Herleitung 2 zu lesen. 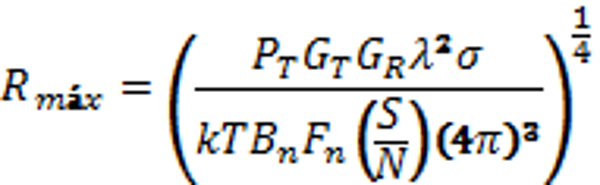
(1)
Dabei gilt:
R = maximale Entfernung in Metern,
P<sub>T</sub> = Sendeleistung in Watt,
G<sub>T</sub> = Antennengewinn der Sendeantenne,
G<sub>R</sub> = Antennengewinn der Empfangsantenne,
λ = Wellenlänge des Radarsignals in Metern,
α = Radarquerschnitt (RCS) des Ziels in Quadratmetern,
k = Boltzmann-Konstante,
T = Umgebungstemperatur in Kelvin,
B<sub>n</sub> = Empfängerrauschbandbreite in Hertz,
F<sub>n</sub> = Rauschzahl,
S/N = minimales Signal-Rausch-Verhältnis.
Die Herleitung beginnt mit der Analyse eines einfachen sphärischen Streumodells für einen isotropen Strahler (oder eine Punktquellenantenne). Da Radarsysteme Richtantennen verwenden, um die abgestrahlte Energie auf das Ziel zu konzentrieren, ist der Antennengewinn definiert als das Verhältnis der auf das Ziel gerichteten Leistung zur Leistung einer idealen isotropen Antenne. Die Gleichung beschreibt den Richtantennengewinn mit G<sub>T</sub> und G<sub>R </sub> für Senden bzw. Empfangen. Wird dieselbe Antenne zum Senden und Empfangen verwendet, vereinfacht sich die Gleichung, indem beide Terme durch G ersetzt werden.
Ein Teil der auf das Ziel treffenden Sendeleistung wird in verschiedene Richtungen reflektiert, während ein Teil der Energie zum Radarsystem zurückgestrahlt wird. Die Menge dieser zurückgestrahlten Sendeleistung hängt vom Radarquerschnitt (RCS oder α) des Ziels ab. Der RCS (α) wird in Flächeneinheiten angegeben und ist ein Maß für die Größe des Ziels aus Sicht des Radars.
Die Radarantenne empfängt einen Teil dieses vom Ziel reflektierten Signals. Die Leistung dieses Signals entspricht der an der Antenne ankommenden Rückstrahlleistungsdichte multipliziert mit der effektiven Antennenfläche. Die Hauptfaktoren, die die Leistung des Empfängers begrenzen, sind Rauschen und das daraus resultierende Signal-Rausch-Verhältnis (SNR).
Die Rauschleistung (theoretischer Grenzwert) am Empfängereingang wird als Johnson-Rauschen oder thermisches Rauschen bezeichnet. Sie ist eine Folge der zufälligen Bewegung von Elektronen und proportional zur Temperatur. Die am Empfängerausgang verfügbare Rauschleistung ist stets höher als das Johnson-Rauschen. Dies liegt am zusätzlichen Rauschen, das im Empfänger erzeugt wird. Gleichung 1 berücksichtigt daher das im Empfänger erzeugte Rauschen, indem die Johnson-Rauschleistung mit dem Rauschfaktor F<sub>n</sub> und der Empfängerverstärkung multipliziert wird.
Gleichung 1 beschreibt die maximale Reichweite unseres Radarziels basierend auf der Sendeleistung, der Antennenverstärkung, dem Radarquerschnitt (RCS) des Ziels, der Systemrauschzahl und dem minimalen Signal-Rausch-Verhältnis. In der Realität handelt es sich hierbei um ein vereinfachtes Modell der Systemleistung. Viele weitere Faktoren beeinflussen diese Leistung, einschließlich Änderungen der Annahmen, die zur Herleitung dieser Gleichung verwendet wurden. Zwei weitere zu berücksichtigende Elemente sind Systemverluste und die Impulsintegration, die während der Signalverarbeitung angewendet werden können. Systemverluste treten sowohl im Sende- (LT) als auch im Empfangspfad (LR).
In einer klassischen Impulsradar-Anwendung kann angenommen werden, dass für jede Position der Radarantenne mehrere Impulse von einem gegebenen Ziel empfangen werden (da die Strahlbreite der Radarantenne größer als null ist, kann angenommen werden, dass das Radar für eine gewisse Zeit auf jedem Ziel verbleibt). Diese Impulse können integriert werden, um die Leistung des Radarsystems zu verbessern. Da diese Integration möglicherweise nicht ideal ist, wird ein Integrationswirkungsgrad E<sub>i</sub>(n) basierend auf der Anzahl der integrierten Impulse verwendet, um die Verbesserung der Integration zu beschreiben. Unter Berücksichtigung dieser Terme lautet die Radargleichung: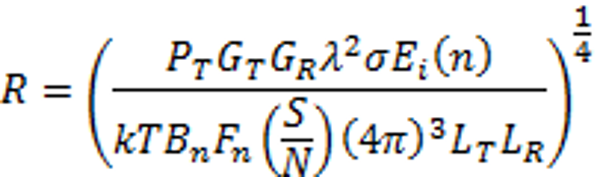 (2)
Dabei gilt:
E <sub>i</sub> (n) = Integrationswirkungsgrad,
LT = Übertragungsverluste, LR
= Empfangsverluste.
Bei Mehrantennenradargeräten erhöht sich die Radarreichweite proportional zur Anzahl der Elemente, vorausgesetzt, alle Elemente weisen die gleiche Leistung auf.
Schlussfolgerungen zur Radargleichung:
Die Signalleistung am Radarempfänger ist direkt proportional zur Sendeleistung, dem Antennengewinn (bzw. der Aperturgröße) und dem Radarquerschnitt (RCS), d. h. dem Grad, in dem ein Ziel das Radarsignal reflektiert. Und vielleicht noch wichtiger: Sie ist umgekehrt proportional zur vierten Potenz der Entfernung zum Ziel. Angesichts der hohen Dämpfung, die beim Signalweg zum und vom Ziel auftritt, ist eine hohe Leistung äußerst wünschenswert. Die Realisierung hoher Leistungen ist jedoch aufgrund praktischer Probleme wie Wärmeentwicklung, Spannungseinbruch, dynamischer Leistungsanforderungen, Systemgröße und Kosten schwierig.
Im nächsten Artikel werden wir die Eigenschaften, Kompressionsverfahren und die Messung von gepulsten Radarsignalen behandeln.
Referenzen:
1. https://atap.google.com/soli/
2. http://literature.cdn.keysight.com/litweb/pdf/5992-1386EN.pdf?id=2715324
Autor:
Giovanni D'Amore,
Marketing Brand Manager – EMEAI
RF & Mikrowellenprodukte,
Keysight Technologies
Die Radartechnik hat sich seit dem späten 19. Jahrhundert erheblich weiterentwickelt und ist zu einer Reihe von Technologien geworden, die heute ein breites Anwendungsspektrum abdecken. Dieses reicht vom einfachen, kostengünstigen und kompakten Dauerstrichradar (CW-Radar), das von der Polizei zur Geschwindigkeitsüberwachung eingesetzt wird, bis hin zu komplexen aktiven Phased-Array-Radarsystemen (AESA), die in land-, see- und luftgestützten Anwendungen Verwendung finden. Ein typisches AESA-Radar besteht aus Hunderten oder Tausenden von Sender-/Empfängermodulen (S/R-Modulen), die durch leistungsstarke Halbleiterbauelemente ermöglicht werden.
Mit steigenden Frequenzen und größeren Bandbreiten der Radartechnologie eröffnen sich völlig neue, zuvor unvorstellbare Anwendungsmöglichkeiten. Kostengünstige, nicht-ionisierende Mikrowellenbildgebung mit ultrabreitem Band liefert im Vergleich zu bestehenden Bildgebungsverfahren deutlich bessere Informationen und bietet vielversprechende Einsatzmöglichkeiten im medizinischen Bereich und im Gesundheitswesen. Die Radargestenerkennung mit Submillimeter-Auflösung eröffnet Nutzern neue Interaktionsmöglichkeiten mit GerätenautonomesFahren und Kollisionsvermeidung. Der Terahertz-Bereich (THz) mit seinen einzigartigen spektralen Eigenschaften hinsichtlich chemischer und biologischer Substanzen ist aufgrund seiner potenziellen Anwendungen in Bildgebung, Sensorik und Detektion für wissenschaftliche und nicht-wissenschaftliche Kreise gleichermaßen interessant. Angesichts der zunehmend vielfältigen Anwendungsmöglichkeiten von Radar möchten wir die grundlegenden Prinzipien dieser Technologie kurz erläutern.
Funktionsprinzip
Das Wesen von Radar liegt in seiner Fähigkeit, physikalische Informationen über ein oder mehrere Ziele zu erfassen: Position, Geschwindigkeit, Richtung, Form, Beschaffenheit oder einfach deren Anwesenheit. Dies geschieht bei Primärradargeräten durch die Verarbeitung reflektierter elektromagnetischer Wellen oder bei Sekundärradargeräten durch die Auswertung der ausgesendeten Signale. In den meisten Fällen erzeugt das Radarsystem ein gepulstes Hochfrequenz- oder Mikrowellensignal und richtet es auf das Ziel. Dieselbe Antenne, die das Signal gesendet hat, empfängt es anschließend zurück.
Das grundlegende Blockdiagramm eines Impulsradarsystems ist in Abbildung 1 dargestellt. In diesem Diagramm ist der Haupttimer bzw. Impulsfolgefrequenzgenerator (PRF-Generator) als zentrales Element des Systems abgebildet. Der PRF-Generator spielt eine entscheidende Rolle bei der Synchronisierung aller Komponenten des Radarsystems durch Verbindungen zum Impulsmodulator, zum Duplexer bzw. Sende-/Empfangsumschalter und zum Anzeigeprozessor. Zusätzlich ermöglichen Verbindungen zum Empfänger die Filterung zum der Eingangsstufe oder die zeitgesteuerte Verstärkungsregelung, beispielsweise zur Empfindlichkeits-Zeit-Regelung (STC).

Abbildung 1. Beispiel eines Blockdiagramms für ein Impulsradarsystem
Erläuterung der Radargleichung
Die Radargleichung beschreibt die wichtigsten Leistungskennzahlen eines Radars und bildet die Grundlage für das Verständnis der Maßnahmen zur Sicherstellung optimaler Leistung. Die Gleichung kann in verschiedenen Formen dargestellt werden. Gleichung 1 zeigt eine Form der Radargleichung, die die maximale Reichweite eines Radars in Metern angibt. Um die Gleichung und die zugrunde liegenden Annahmen besser zu verstehen, empfiehlt es sich, die Herleitung nachzuvollziehen2.
 (1)
Wo:
 = maximale Entfernung in Metern
 = übertragene Leistung in Watt
 = Sendeantennengewinn
 = Empfangsantennengewinn
 = Wellenlänge des Radarsignals in Metern
 = Radarquerschnitt (RCS) des Ziels in Quadratmetern
 = Boltzmann-Konstante
 = Umgebungstemperatur in Kelvin
 = Empfängerrauschbandbreite in Hertz
 = Rauschzahl
 = erforderliches minimales Signal-Rausch-Verhältnis
Die Herleitung beginnt mit der Analyse eines einfachen sphärischen Streumodells für einen isotropen Strahler (oder eine Punktquellenantenne). Da Radarsysteme Richtantennen verwenden, um die abgestrahlte Energie auf das Ziel zu konzentrieren, ist der Antennengewinn als das Verhältnis der auf das Ziel gerichteten Leistung zur Leistung einer idealen isotropen Antenne definiert. Die Gleichung beschreibt den Richtgewinn der Antenne, wobei und für Senden bzw. Empfangen stehen. Wird dieselbe Antenne zum Senden und Empfangen verwendet, lässt sich die Gleichung vereinfachen, indem beide Terme durch ersetzt werden  .
Ein Teil der auf das Ziel treffenden Sendeleistung wird in verschiedene Richtungen reflektiert, während ein Teil der Energie zum Radarsystem zurückgestrahlt wird. Die Menge dieser zurückgestrahlten Sendeleistung hängt vom Radarquerschnitt (RCS ) des Ziels ab. Der RCSwird in Flächeneinheiten angegeben und ist ein Maß für die Größe des Ziels aus Sicht des Radars.
Die Radarantenne empfängt einen Teil des vom Ziel reflektierten Signals. Die Signalstärke entspricht der Rückstrahlungsleistungsdichte an der Antenne multipliziert mit deren effektiver Fläche. Die Hauptfaktoren, die die Empfangsleistung begrenzen, sind Rauschen und dasdaraus resultierende Signal-Rausch-Verhältnis (SNR).
Die Rauschleistung (theoretischer Grenzwert) am Empfängereingang wird als Johnson-Rauschen oder thermisches Rauschen bezeichnet. Sie ist eine Folge der zufälligen Bewegung von Elektronen und proportional zur Temperatur. Die am Empfängerausgang verfügbare Rauschleistung ist stets höher als das Johnson-Rauschen. Dies liegt am zusätzlichen Rauschen, das im Empfänger selbst erzeugt wird. Daher berücksichtigt Gleichung 1 das im Empfänger erzeugte Rauschen, indem die Johnson-Rauschleistung mit dem Rauschfaktor und der Empfängerverstärkung multipliziert wird.
Gleichung 1 beschreibt die maximale Reichweite unseres Radarziels basierend auf der Sendeleistung, dem Antennengewinn, dem Radarquerschnitt (RCS) des Ziels, dem Systemrauschmaß und dem minimalen Signal-Rausch-Verhältnis. In der Realität handelt es sich hierbei um ein vereinfachtes Modell der Systemleistung. Viele weitere Faktoren beeinflussen diese Leistung, darunter auch Änderungen der Annahmen, die zur Herleitung dieser Gleichung verwendet wurden. Zwei weitere zu berücksichtigende Aspekte sind Systemverluste und die Impulsintegration, die während der Signalverarbeitung auftreten können. Systemverluste treten sowohl im Sende-  als auch im Empfangspfad
 .
In einer klassischen Impulsradar-Anwendung kann man annehmen, dass für jede Position der Radarantenne mehrere Impulse von einem gegebenen Ziel empfangen werden (da die Strahlbreite der Radarantenne größer als null ist, kann man davon ausgehen, dass das Radar für eine gewisse Zeit auf jedem Ziel verbleibt). Diese Impulse können integriert werden, um die Leistung des Radarsystems zu verbessern. Da diese Integration möglicherweise nicht optimal ist,  wird ein Integrationswirkungsgrad, basierend auf der Anzahl der integrierten Impulse, verwendet, um die Verbesserung der Integration zu beschreiben. Unter Berücksichtigung dieser Terme ergibt sich folgende Radargleichung:
 (2)
Wo:
= Integrationseffizienzfaktor
= Verluste im Übertragungspfad
= Verluste auf der Empfangsroute
Bei Mehrantennenradargeräten erhöht sich die Radarreichweite proportional zur Anzahl der Elemente, vorausgesetzt, alle Elemente bieten die gleiche Leistung.
Schlussfolgerungen zur Radargleichung
Die Signalstärke am Radarempfänger ist direkt proportional zur Sendeleistung, dem Antennengewinn (bzw. der Aperturgröße) und dem Radarquerschnitt (RCS), also dem Grad, in dem ein Ziel das Radarsignal reflektiert. Noch wichtiger ist vielleicht, dass sie umgekehrt proportional zur vierten Potenz der Entfernung zum Ziel ist. Aufgrund der erheblichen Dämpfung, die beim Signalweg zum und vom Ziel auftritt, ist eine hohe Sendeleistung äußerst wünschenswert. Die Realisierung hoher Leistungen ist jedoch aufgrund praktischer Probleme wie Wärmeentwicklung, Spannungseinbrüchen, dynamischem Leistungsbedarf, Systemgröße und Kosten eine Herausforderung.
Im nächsten Artikel werden wir die Eigenschaften, Kompressionstechniken und die Messung des gepulsten Radarsignals besprechen.
Referenzen:
1. https://atap.google.com/soli/
2. http://literature.cdn.keysight.com/litweb/pdf/5992-1386EN.pdf?id=2715324