




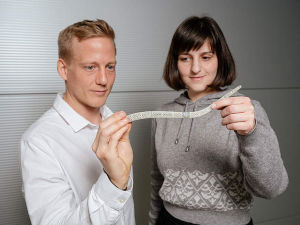
Moderne Industrieroboter sind leistungsstark, schnell und hochpräzise, aber auch schwer und potenziell lebensgefährlich. Jeder, der mit diesen Maschinen arbeitet, muss vorsichtig sein, da ein Schlag durch einen Roboterarm schmerzhafte Folgen haben kann. Wenn Menschen Seite an Seite mit Robotern arbeiten sollen, müssen diese Roboter – im wahrsten Sinne des Wortes – weicher werden. Das Forschungsteam um Professor Stefan Seelecke, Spezialist für intelligente Materialsysteme an der Universität des Saarlandes, entwickelt einen Roboterarm ohne schwere Metallteile.
Die Forscher in Saarbrücken ließen sich von der Natur inspirieren, genauer gesagt vom Elefantenrüssel. „Ein Elefantenrüssel ist eine evolutionäre Erfolgsgeschichte, die sich über Millionen von Jahren angepasst und bewährt hat“, erklärt Stefan Seelecke. Der schlanke, rüsselförmige Roboterarm, den das Forschungsteam entwickelt, kann schwingen, oszillieren und sich in alle Richtungen biegen. Anders als die schweren, gelenkigen Metallarme heutiger Industrieroboter ist der neue Roboterarm nicht an einem sperrigen Gelenk befestigt, das Bewegungen nur in bestimmte Richtungen zulässt. Und genau wie der Rüssel eines Elefanten keine Knochen hat, besitzt auch der Roboterrüssel kein starres Metallgerüst. Seine Flexibilität und Manövrierfähigkeit beruhen auf dem ausgeklügelten Zusammenspiel seiner künstlichen Muskeln.
„Mithilfe intelligenter Materialsysteme können wir flexible, weiche Roboterwerkzeuge entwickeln, die deutlich leichter und wendiger sind als die heute verwendeten Geräte. Sie benötigen weder Motoren noch Hydraulik- oder Pneumatiksysteme; lediglich wenig elektrische Energie genügt. Das macht unsere Technologie nachhaltig, kostengünstig und leise“, erklärt Stefan Seelecke. Seine Forschungsgruppe an der Universität des Saarlandes und dem Saarbrückener Zentrum für Mechatronik und Automatisierungstechnik (ZeMA) entwickelt verschiedene Arten künstlicher Muskeln für den Einsatz in intelligenten Roboterrüsseln und -tentakeln. Für die Konstruktion dieser Systeme verwenden die Ingenieure intelligente Polymere und Formgedächtnislegierungen. Das Team präsentiert auf der diesjährigen Hannover Messe einen neuen Prototyp eines Roboterrüssels. Sie demonstrieren die Leistungsfähigkeit eines 30 Zentimeter langen Rüssels, dessen „Muskeln“ und „Nerven“ aus Nickel-Titan-Drahtbündeln bestehen. „Die von uns entwickelte Technologie ist skalierbar und kann in großen Roboterarmen für industrielle Anwendungen eingesetzt werden“, so Seelecke.
Künstliche Muskeln aus Nickel-Titan-Drähten können sich wie die Muskeln lebender Organismen zusammenziehen. Auf Befehl können sie sich verkürzen (Muskelkontraktion) und wieder verlängern (Muskelentspannung). Die Fähigkeit von Nickel-Titan, sich so zu verhalten, beruht auf der ungewöhnlichen Formgedächtnis-Eigenschaft der Legierung; das heißt, das Material kann sich an seine ursprüngliche Form „erinnern“ und nach einer Verformung wieder in diese zurückkehren. Wird ein Nickel-Titan-Draht beispielsweise durch elektrischen Strom erhitzt, verkürzt er sich. Wird der Strom abgeschaltet, kühlt der Draht ab und nimmt seine ursprüngliche Länge wieder an. Der Grund für dieses Verhalten liegt in der Kristallstruktur der Legierung. „Das Erhitzen der Legierung induziert Phasenübergänge im festen Zustand“, erklärt Professor Paul Motzki, der gemeinsam mit Stefan Seelecke forscht und interinstitutionell an der Universität des Saarlandes und ZeMA im Bereich intelligenter Materialsysteme für innovative Produktion tätig ist. Anders als beispielsweise flüssiges Wasser, das beim Erhitzen seinen Aggregatzustand ändert und gasförmig wird, bleibt Nickel-Titan im festen Zustand, aber seine Kristallstruktur verändert sich.
Ingenieure bauen den Roboter-Rumpf aus einer Vielzahl künstlicher Muskelfasern. Ähnlich wie menschliches Muskelgewebe aus Bündeln von Muskelfasern besteht, setzen sich die künstlichen Muskelfasern aus Bündeln ultradünner, formgedächtnisfähiger Drähte zusammen. Diese ultradünnen Drahtbündel bieten eine große Oberfläche für die Wärmeübertragung, wodurch sie sich nach der Kontraktion schneller abkühlen und entspannen. Zudem sind sie sehr robust. Die Drähte weisen die höchste Energiedichte aller bekannten Antriebsmechanismen auf und können eine beträchtliche Zugkraft erzeugen. „Dadurch können wir leistungsstarke Antriebstechnologien auf kleinstem Raum realisieren – etwas, das sonst unmöglich wäre“, erklärt Motzki. Indem die Drahtbündel durch eine Reihe dünner, runder Kunststoffscheiben geführt werden, halten sie den Abstand zwischen den Scheiben aufrecht und bilden so Segmente der rumpfartigen Struktur. Durch das Verbinden mehrerer dieser Segmente können die Forscher einen kompletten Rumpf konstruieren, wobei die Scheiben zum spitz zulaufenden Ende hin immer kleiner werden.
Mithilfe von elektrischem Strom kann das Forschungsteam die Muskeln des Rumpfes anspannen. Durch Verkürzen der künstlichen Muskelstränge auf einer Seite eines Muskelsegments beugt sich der Rumpf an dieser Stelle im gewünschten Winkel nach außen. Durch die gezielte Aktivierung der einzelnen Drahtbündel können die künstlichen Muskeln sich beugen und strecken und so fließende Bewegungsabläufe erzeugen. Ohne zusätzliche Sensoren können die Forscher die Position des Rumpfes schnell und präzise steuern und nahezu jede beliebige Bewegungssequenz ausführen. Zusätzliche Sensoren sind nicht erforderlich, da die künstlichen Muskeln selbst sensorische Eigenschaften besitzen und somit als eine Art internes Nervensystem fungieren. Jede Verformung der Drähte bewirkt eine Änderung des elektrischen Widerstands, wodurch jeder spezifischen Drahtverformung ein präziser Widerstandswert zugeordnet werden kann. „Mithilfe dieser Widerstandswerte wissen wir genau, wie sich ein bestimmtes Drahtbündel verformt, was dem System im Wesentlichen sensorische Eigenschaften verleiht“, erklärt Doktorand Yannik Goergen, der den künstlichen Rumpf im Rahmen seines Promotionsprojekts entwickelt hat. Um den bionischen Rumpf zu trainieren, nutzen Ingenieure diese Werte, um Bewegungsabläufe zu modellieren und zu programmieren. Dies erfordert die Entwicklung intelligenter Algorithmen. Die Spitze des Rumpfes kann zudem mit zusätzlichen Funktionen ausgestattet werden, beispielsweise mit einem Greifwerkzeug oder einem Kamerasystem. Auch ein Schlauch zum präzisen Dosieren oder Pumpen von Flüssigkeiten ist möglich.







 Asparagus picking-1-w.jpg)






